
Zusammenfassung:
Gerade erst wurden die Stellenangebote im Robotikbereich ausgeweitet, nun wurde das unabhängige Team aufgelöst – was genau plant OpenAI?
Am 13. November war auf der Conference on Robot Learning (CoRL) in Austin, USA, der von OpenAI reservierte Stand 208 leer.
Auf dem Standplan der Konferenz war OpenAI noch verzeichnet, doch es war weder ein Firmenlogo noch eine Produktpräsentation zu sehen.
Anschließend bestätigte OpenAI gegenüber Fortune, dass das unabhängige Robotikforschungsteam aufgelöst wurde.
Die ehemaligen Robotikforscher wechselten in die von Chief Research Officer Mark Chen geleitete Kernforschungsabteilung, während das Personal für Robotikanwendungen und Hardware in die von Präsident Greg Brockman geleitete Applied-Abteilung versetzt wurde.
Das Unternehmen erklärte, Robotik bleibe ein wichtiger Bestandteil seiner langfristigen Technologievision, und diese Anpassung solle den Fortschritt in Forschung und Entwicklung beschleunigen.
Die Nachricht kam etwas überraschend.
Im September dieses Jahres rekrutierte OpenAI noch in großem Umfang Personal für Robotik-Forschung und -Entwicklung, wobei einige Stellen Grundgehälter von bis zu 500.000 US-Dollar pro Jahr boten. Anfang des Jahres beschäftigte das Robotik-Datenerfassungslabor des Unternehmens in San Francisco bereits etwa 100 Mitarbeiter, und ein zweites Labor war in Planung.
Sam Altman hatte auch öffentlich erklärt, dass er erwarte, im Jahr 2027 eine beeindruckende Roboterdemo vorführen zu können.
Einerseits in Labore investieren und Hardware-Ingenieure einstellen, andererseits das unabhängige Forschungsteam auflösen – wie genau will OpenAI Robotik umsetzen? Und wohin werden die zuvor investierten Forschungs- und Entwicklungsressourcen fließen?
Wie viel hat OpenAI in den Bereich der verkörperten Intelligenz investiert?
OpenAI hat tatsächlich bereits einmal die Erfahrung gemacht, ein Robotikteam aufzulösen.
Im Jahr 2019 demonstrierte das Unternehmen die Dactyl-Roboterhand beim Lösen eines Zauberwürfels. Die Forscher nutzten groß angelegte Simulation und Reinforcement Learning, um dem Roboter komplexe Fähigkeiten zur Objektmanipulation zu vermitteln.
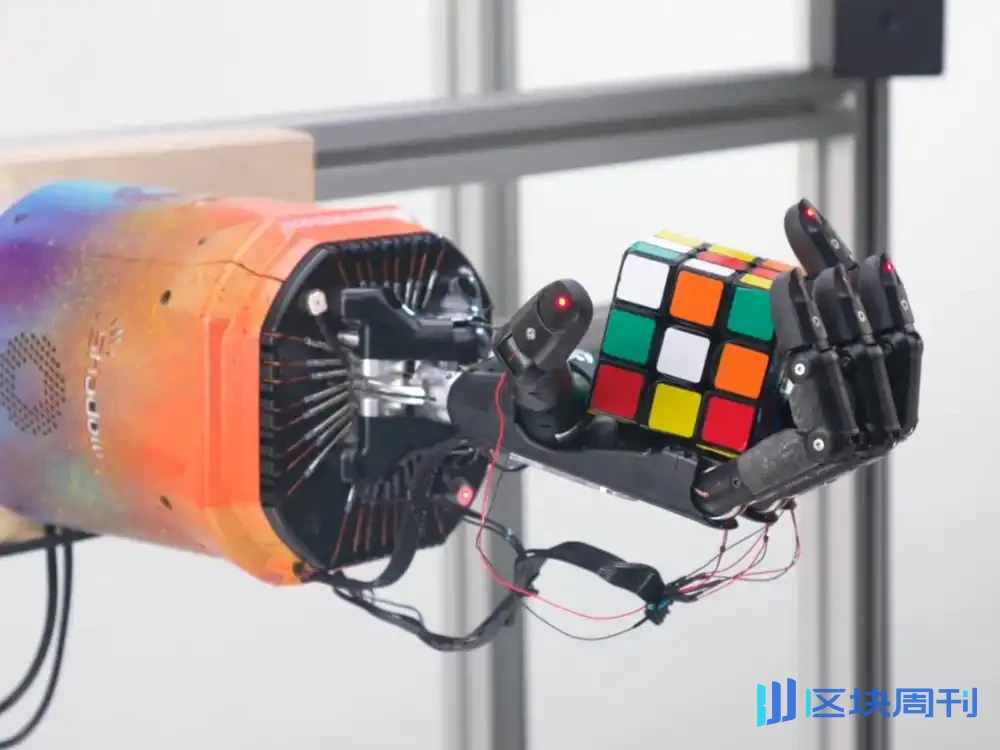
Bild | 2019 demonstrierte OpenAI Forschungsergebnisse zur Steuerung einer Roboterhand beim Lösen eines Zauberwürfels durch Reinforcement Learning
Im Jahr 2020 beendete OpenAI seine erste Runde unabhängiger Robotikforschung und verlagerte den Schwerpunkt stärker auf groß angelegte Sprachmodelle. Dieser Weg brachte später ChatGPT hervor.
Im Jahr 2024 bildete das Unternehmen erneut ein Robotikteam und arbeitete mit dem Humanoid-Robotikunternehmen Figure zusammen, um KI-Modelle zu entwickeln. Die Partnerschaft endete im Februar 2025, wobei Figure auf selbst entwickelte Robotermodelle umstieg, während OpenAI die interne Forschung und Entwicklung weiter ausbaute.
Im Januar dieses Jahres untersuchte Business Insider das Robotik-Datenerfassungslabor von OpenAI in San Francisco. Das Labor wurde im Februar 2025 mit dem Bau begonnen und hat sich seitdem mehr als vervierfacht, wobei etwa 100 Mitarbeiter für die Datenerfassung in drei Schichten arbeiten.
Mitarbeiter verwenden 3D-gedruckte GELLO-Teleoperationscontroller, um Franka-Roboterarme zu bedienen und Aufgaben wie das Falten von Kleidung und das Einlegen von Brot in einen Toaster zu erledigen. Das System zeichnet Szenen und Betriebsabläufe über Kameras auf und sammelt so Daten für das Training von Robotermodellen.
Die frühen Aufgaben im Labor waren recht einfach, darunter das Einlegen einer Gummiente in einen Becher, und erst später stieg der Schwierigkeitsgrad der Operationen allmählich an.
Der Bericht erwähnte auch ein Detail: Obwohl sich im Labor ein humanoider Roboter-ähnlicher Apparat befand, wurde die Hauptarbeit der Datenerfassung weiterhin mit Roboterarmen durchgeführt.
OpenAI plant außerdem, ein zweites Labor in Richmond, Kalifornien, zu errichten.
Für Unternehmen im Bereich der verkörperten Intelligenz ist die Datenerfassung ein erheblicher Kostenfaktor. Sprachmodelle können die bereits im Internet verfügbare große Menge an Text und Bildern nutzen, während Roboter physische Operationen wie Greifen, Kontakt und Bewegung erlernen müssen. Die Bewältigung dieser Datenerfassung erfordert Ausrüstung, Personal, Wartung und Vor-Ort-Management.
Zu dieser Zeit baute OpenAI sein eigenes Datenproduktionssystem auf, und der Umfang der Rekrutierung weitete sich ebenfalls allmählich aus.
Im September dieses Jahres zählte Business Insider, dass die robotikbezogenen Stellenangebote von OpenAI von 11 im Mai auf 27 gestiegen waren, die Bereiche wie maschinelles Lernen, Robotersteuerung, Elektrotechnik, Aktuatoren, Firmware und Datenerfassung abdecken, wobei einige Positionen Grundgehälter von bis zu 500.000 US-Dollar bieten.
Stand 14. November ergab eine Überprüfung der offiziellen Website durch Phoenix Tech, dass OpenAI weiterhin mehrere robotikbezogene Ingenieurstellen öffentlich ausgeschrieben hatte.

Bild | Stand 14. November rekrutierte die offizielle Website von OpenAI weiterhin für verkörperungsbezogene Positionen wie Bordrechner für Roboter, Steuerungssoftware, Motoren und Aktuatoren
Zuvor trieb das Unternehmen auch die Vorbereitung der Lieferkette voran. Im Januar dieses Jahres veröffentlichte OpenAI einen Plan zur Anwerbung von US-amerikanischen Fertigungslieferanten, wobei Robotik zusammen mit Rechenzentren und Unterhaltungselektronik in seinem Hardware-Lieferkettenlayout aufgeführt wurde.
Der Anwerbungsbereich umfasst Schlüsselkomponenten wie Motoren, Getriebe, Untersetzungsgetriebe und Leistungselektronik. Laut dem ursprünglichen Dokument plant OpenAI, im Jahr 2027 Lieferanten auszuwählen, hat jedoch noch nicht die Höhe der betreffenden Beschaffungsverträge offengelegt.
Neben der technischen F&E sind auch die Finanzierungsvereinbarungen für das Robotikgeschäft in Managementdiskussionen eingetreten.
Im Mai dieses Jahres enthüllte The Wall Street Journal, dass Sam Altman erwogen hatte, das Robotik- und Unterhaltungselektronikgeschäft unabhängig zu betreiben, sodass die betreffenden Unternehmen separat Mittel von externen Investoren einwerben könnten.
Der Plan wurde letztlich nicht umgesetzt. Ein Grund dafür war, dass selbst bei einer Abspaltung des Geschäfts die betreffenden Vermögenswerte und Gewinn- und Verlustrechnungen möglicherweise weiterhin in den konsolidierten Abschluss der OpenAI-Gruppe einbezogen werden müssten.
Diese Aufzeichnungen zeigen, dass die Investitionen von OpenAI in den Bereich Robotik im vergangenen Jahr bereits Datenerfassung, Modellforschung, Hardware-Engineering und Lieferkettenvorbereitung umfasst haben.
Nach der Bestätigung der Umstrukturierung am 13. November hat OpenAI noch keine konkreten Zuweisungen für Budget, Personal und Rechenleistung angekündigt und auch nicht erklärt, ob das Datenerfassungslabor und die Prototypenprojekte angepasst werden.

Wang Xingxing sagt, der größte Fehler der letzten zehn Jahre und mehr war, nicht genug an KI geglaubt zu haben
OpenAI erklärte gegenüber Fortune den technischen Hintergrund dieser Anpassung. Zu Beginn dieses Jahres glaubten die Forscher des Unternehmens ursprünglich, dass die Nutzung von Videogenerierungsmodellen wie Sora, um die Gesetze der physischen Welt zu erlernen, ein wichtiger Weg zur Förderung der Roboterintelligenz sei.
Doch allgemeine Modelle wie GPT-6 Astra zeigten anschließend die Fähigkeit, Roboter direkt zu steuern. OpenAI beschloss, die betreffenden Forscher in das Team für allgemeine Grundlagenmodelle zu integrieren, damit die Robotikforschung von den neuesten Fortschritten der bestehenden Modelle profitieren kann.
Zwei Reden des Unitree-Technology-Gründers Wang Xingxing im vergangenen Monat passen ebenfalls zu diesem Trend.
Am 12. Oktober sagte Wang Xingxing während einer Podiumsdiskussion auf der Shanghai Industrial Expo, dass Unitree nach der Veröffentlichung von GPT-6 dieses bereits in verschiedene Roboter integriert habe, um Aufgaben auszuführen, und die tatsächlichen Ergebnisse die bisherigen Erwartungen übertroffen hätten.
Er gab offen zu: „Der größte Fehler, den ich in den letzten zehn Jahren und mehr gemacht habe, ist, dass ich nicht genug an KI geglaubt habe.“

Bild | Am 22. Oktober 2026 teilte Wang Xingxing auf der World Physical AI Conference Fortschritte bei allgemeinen großen Modellen zur Steuerung von Robotern. Bildquelle: The Paper
Wang Xingxing ist der Ansicht, dass KI-Modelle nahezu jeden ein bis zwei Monate deutliche Fortschritte zeigen. Wenn GPT-7 weiterhin Durchbrüche erzielt, könnte der technische Wendepunkt für embodied intelligence in den nächsten ein bis zwei Jahren erreicht sein.
Am 22. Oktober demonstrierte er auf der World Physical AI Conference erneut ein Experiment, bei dem ein Unitree-Roboter GPT-6 nutzte, um ein Gemälde fertigzustellen. Vor dem Roboter befanden sich ein Referenzgemälde, weißes Papier, Farbe und sauberes Wasser. Er nahm einen Pinsel zum Malen, wechselte während des Prozesses die Farben und wusch den Pinsel auch selbst. Unitree demonstrierte außerdem Aufgaben wie das Schachspielen des Roboters.
Wang Xingxing betonte wiederholt, dass das Team für diese Aufgaben kein spezialisiertes Training durchgeführt und auch keine komplexen Bewegungsprogramme geschrieben habe.
Der Roboter selbst benötigt weiterhin Bewegungssteuerung und Hardwaresysteme, aber das allgemeine Modell ist bereits in der Lage, einige Bedienschritte auf Grundlage der visuellen Wahrnehmung und der Aufgabenanforderungen zu organisieren.
Zuvor erforderten viele Roboteraufgaben, dass Entwickler spezialisierte Bewegungsdemonstrationen sammelten und dann entsprechende Betriebsrichtlinien trainierten. Jetzt können allgemeine Modelle einen Teil der Arbeit bei visuellem Verständnis, räumlichem Denken und Aufgabenplanung übernehmen.
Das kürzlich veröffentlichte Claude Fable 5.2 von Anthropic lieferte ebenfalls experimentelle Daten.
Am 9. November demonstrierte Anthropic den Prozess, bei dem Claude einen Roboterarm steuerte, um einen Zauberwürfel zu lösen, einen Flaschenverschluss abzudrehen und zu malen.
Im Simulationsbenchmark RoboDojo Sim zeigten intern von Anthropic durchgeführte Tests, dass Fable 5.2 eine durchschnittliche Erfolgsquote von 64,9 % erreichte, verglichen mit 27,6 % für die vorherige Generation Fable 5.1, während GPT-6 Astra unter demselben Testrahmen 29,8 % erzielte.

Bild | Die von Anthropic veröffentlichte Simulationsevaluierung RoboDojo Sim, in der Claude Fable 5.2 eine Punktzahl von 64,9 % erreichte. Bildquelle: Anthropic
Die im Oktober veröffentlichte Astranomy-Studie von NVIDIA nutzte direkt GPT-6 Astra zur Steuerung simulierter Roboter.
Im RoboLab-120-Test erreichte der direkte Steuerungsansatz eine Aufgaben-Erfolgsrate von 66,3 %. Nachdem die Forscher Mechanismen wie die kontinuierliche Aufzeichnung des Operationsverlaufs und die Überprüfung der Ausführungsergebnisse hinzugefügt hatten, erreichte der Agenten-Steuerungsansatz 74,8 %, was höher ist als das bisher beste spezialisierte Robotermodell auf diesem Benchmark, das 51,0 % erzielte.
Obwohl diese Experimente unterschiedliche Testumgebungen verwendeten, zeigten sie alle die Fortschritte allgemeiner Modelle bei der physischen Manipulation.
Guanya Shi, ein Robotikforscher an der Carnegie Mellon University, sagte in einem Interview mit Fortune, dass OpenAI Robotik möglicherweise als eine nachgelagerte Anwendung allgemeiner Intelligenz betrachte.
Für OpenAI bedeutet die direkte Verwendung allgemeiner Modelle, dass einige Forschungen zur Roboterintelligenz die Trainingsergebnisse der Kernmodelle nutzen können. Der Return on Investment für die eigenständige Entwicklung eines Satzes von Roboter-Grundmodellen muss daher ebenfalls neu bewertet werden.
Das NVIDIA-Experiment offenbarte jedoch ein weiteres Problem: Der Rechenaufwand allgemeiner Modelle ist recht hoch.
In der Astranomy-Forschung benötigte der direkte Steuerungsansatz von GPT-6 Astra durchschnittlich 18,56 Sekunden pro Inferenz.
Obwohl der Agenten-Ansatz die Erfolgsrate verbesserte, verbrauchte jede erfolgreiche Aufgabenepisode durchschnittlich etwa 30,9 Millionen Tokens, was geschätzten API-Kosten von 36,40 US-Dollar entspricht.
Diese Kosten stammen aus Simulationstests und können nicht direkt als Betriebskosten realer Roboter behandelt werden. In tatsächlichen Fabriken gilt jedoch: Je länger ein Roboter für die Ausführung einer Aufgabe benötigt, desto höher sind möglicherweise die Kosten pro Produktionseinheit.
Noch problematischer ist die Latenz. Die Simulationsumgebung kann während der Modellinferenz pausieren, aber Förderbänder, Geräte und Werkstücke in realen Fabriken werden nicht anhalten und mehr als zehn Sekunden warten.
Roboter benötigen weiterhin Systeme, die schneller reagieren und die Körperbewegungen direkt steuern können. Dies ist auch einer der Gründe, warum andere Technologieunternehmen weiterhin spezialisierte Robotermodelle trainieren.

Google, Nvidia und Unitree trainieren weiterhin spezialisierte Modelle
Am 10. November kündigte Google DeepMind ein Experiment an, bei dem der humanoide Roboter Apollo 2 in einem Mercedes-Benz-Werk arbeitete.
Der Roboter greift Metallhalterungen aus Behältern und legt sie in der Produktionsreihenfolge in dafür vorgesehene Behälter. Zu den Teststandorten gehörten Mercedes-Benz-Werke in Sindelfingen, Deutschland, und Kecskemét, Ungarn. Google gab bekannt, dass die Erfolgsrate dieser Teilesortieraufgabe 96 % erreichte.

Bild | Der humanoide Roboter Apollo 2 führt Teilesortiertests in einem Mercedes-Benz-Automobilwerk durch, Bildquelle: Google DeepMind
Während des Betriebs erfüllen die beiden Modellsätze jeweils ihre eigenen Aufgaben.
Gemini Robotics ER ist für das Verständnis des Produktionsprozesses und die Beurteilung des Aufgabenfortschritts zuständig; Gemini Robotics 2.5, trainiert auf Roboterbewegungen, ist für den tatsächlichen Betrieb der Arme und geschickten Hände verantwortlich. Google setzte außerdem Gemini 4 Argon ein, um beim Aufbau von Simulationsumgebungen und bei der Analyse von Fehlerfällen zu helfen.
Apptronik-CEO Jeff Cardenas sagte, dass Apollo 2 nach mehreren Wochen Nachtraining eine deutliche Verbesserung zeigte und dass der Leistungsabfall nach der Verlagerung auf die Mercedes-Benz-Produktionslinie relativ gering war.
Dies ist ein Proof of Concept in einem begrenzten Szenario, und die Ausfallrate und die Produktionskosten des langfristigen Betriebs wurden noch nicht offengelegt. Aber Google hat bereits gezeigt, wie ein allgemeines Reasoning-Modell und ein spezialisiertes Aktionsmodell zusammenarbeiten können, um Fabrikaufgaben zu erledigen.
Nvidias im November veröffentlichtes GR00T 2 konzentriert sich auf die Trainingskosten, nachdem Roboter in neue Szenarien gelangen.

Bild | GR00T 2 liest das neueste Video, die Anweisungen und den Roboterzustand, führt eine Entrauschung auf zukünftigen Video- und Aktionssegmenten durch, führt dieses Aktionssegment aus und wiederholt dann diesen Prozess
Bei 50 Aufgaben, für die der Zielroboter zuvor nicht trainiert worden war, erzielte GR00T 2 eine durchschnittliche Zero-Shot-Erfolgsrate von 40 %. Die Forscher fügten für jede Aufgabe 5 Demonstrationsvorgänge und weniger als 3 Minuten Roboterdaten hinzu und führten dann mit einer einzelnen RTX 5090 etwa 30 Minuten lang ein Fine-Tuning durch, wodurch die Erfolgsrate auf 95 % gesteigert wurde.
Wenn Roboter in einer neuen Fabrik ankommen, müssen sie sich oft erneut an die Platzierung von Gegenständen, die Greifreihenfolge und spezifische Geräte anpassen. Die Fähigkeit, die Aufgabenanpassung mit einer kleinen Anzahl von Demonstrationen abzuschließen, kann die Investitionen in die Datenerfassung, das Debugging vor Ort und die Anwesenheit von Ingenieuren verringern.
Aber Roboter müssen immer noch physische Fehler bei Präzisionsoperationen lösen.
Am 5. November erwähnte Wang Xingxing auf dem Hongqiao-Forum der China International Import Expo, dass aktuelle Top-Multimodal-Modelle bereits über starke Verständnis- und Planungsfähigkeiten verfügen, aber Aufgaben wie das Einstecken von Teilen immer noch dazu neigen, in den letzten Millimetern steckenzubleiben.
Das Aufheben einer Kiste kann eine gewisse Positionsabweichung tolerieren, während das Einstecken eines Steckverbinders Winkel, Reibung und Kontaktkraft berücksichtigen muss. Eine leichte Abweichung in der Bewegung kann das Werkstück beschädigen.
Nvidia führte für diese Aufgaben Reinforcement Learning auf realen Maschinen durch. In den veröffentlichten Experimenten erzielte der trainierte Roboter eine Erfolgsrate von 94 % bei Kabeleinführungsaufgaben und 96 % beim Einstecken von Ladegeräten.
Unitree und AgiBot trainieren ebenfalls weiterhin ihre eigenen Robotermodelle. Das öffentlich veröffentlichte UnifoLM-WLA-1.0 von Unitree verwendet etwa 2.500 Stunden Daten von realen Maschinen, während AgiBot durch GO-3 Preview und Genie Evolver weiterhin in Roboterdaten und Post-Training investiert.
Bei einer typischen Präzisionsmontageaufgabe kann ein allgemeines Modell die Betriebsanforderungen verstehen und die Ausführungsreihenfolge festlegen, während ein spezialisiertes Aktionsmodell lernen muss, wie verschiedene Roboterarme sich Teilen nähern, Positionen anpassen und Kontaktfeedback verarbeiten. Für den kontinuierlichen Betrieb ist außerdem das zugrunde liegende Steuerungssystem erforderlich, um Anomalien rechtzeitig zu behandeln.
Diese Art der Arbeitsteilung erfordert nicht, dass jedes Unternehmen von Grund auf eine Reihe von Basismodellen trainiert, die für Verständnis und Planung zuständig sind. Roboterunternehmen können externe Modelle nutzen und dann Aktionsfähigkeiten für ihre eigenen Körper, Kundenaufgaben und Vor-Ort-Daten trainieren.
Für OpenAI bedeutet die Zusammenführung der Robotikforschung in das GPT-Team genau die Wahl, mehr Probleme der Roboterintelligenz innerhalb des allgemeinen Modellsystems zu lösen. Die bereits aufgebauten Fähigkeiten zur Datenerfassung und Hardware-Entwicklung können dann genutzt werden, um die Wirkung dieser Modelle auf realen Robotern zu testen.
(Das Titelbild dieses Artikels wurde von KI generiert)
Dieser Artikel stammt aus dem WeChat-öffentlichen Account: Phoenix Tech , Autor: Phoenix Tech, Redakteur: Dong Yuqing, Originaltitel: „Gerade ein Jahresgehalt von 3,3 Millionen Yuan geboten, um Talente abzuwerben, löst OpenAI plötzlich sein Robotikteam auf – steht die Branche vor einem Wandel!“





