
Podsumowanie:
Tuż po rozszerzeniu ofert pracy w dziedzinie robotyki, firma rozwiązała niezależny zespół — co dokładnie planuje OpenAI?
13 listopada, na Conference on Robot Learning (CoRL) odbywającej się w Austin w USA, stoisko nr 208 zarezerwowane przez OpenAI było puste.
Mapa stoisk konferencji wciąż oznaczała OpenAI, ale nie było widać żadnego logo firmy ani prezentacji produktów.
Następnie OpenAI potwierdziło w rozmowie z Fortune, że rozwiązało swój niezależny zespół badawczy ds. robotyki.
Byli badacze robotyki dołączyli do głównego działu badawczego kierowanego przez dyrektora ds. badań Marka Chena, podczas gdy personel ds. zastosowań robotyki i sprzętu został przeniesiony do działu Applied kierowanego przez prezesa Grega Brockmana.
Firma oświadczyła, że robotyka pozostaje ważną częścią jej długoterminowej wizji technologicznej, a ta zmiana ma na celu przyspieszenie postępów w pracach badawczo-rozwojowych.
Ta wiadomość była nieco zaskakująca.
We wrześniu tego roku OpenAI wciąż prowadziło zakrojone na szeroką skalę rekrutacje personelu badawczo-rozwojowego ds. robotyki, a niektóre stanowiska oferowały wynagrodzenie podstawowe sięgające 500 000 dolarów rocznie. Na początku roku laboratorium zbierania danych robotycznych firmy w San Francisco zatrudniało już około 100 osób, a planowano drugie laboratorium.
Sam Altman również publicznie stwierdził, że spodziewa się możliwości zaprezentowania imponującego demo robota w 2027 roku.
Inwestowanie w laboratoria i zatrudnianie inżynierów sprzętu z jednej strony, a rozwiązywanie niezależnego zespołu badawczego z drugiej — jak dokładnie OpenAI planuje zajmować się robotyką? I gdzie trafią zasoby badawczo-rozwojowe zainwestowane wcześniej?
Ile OpenAI zainwestowało w dziedzinę embodied?
OpenAI ma właściwie jedno wcześniejsze doświadczenie z rozwiązaniem zespołu robotyki.
W 2019 roku firma zaprezentowała rękę robota Dactyl rozwiązującą kostkę Rubika. Badacze wykorzystali symulację na dużą skalę i uczenie ze wzmocnieniem, aby robot opanował zdolność manipulowania złożonymi obiektami.
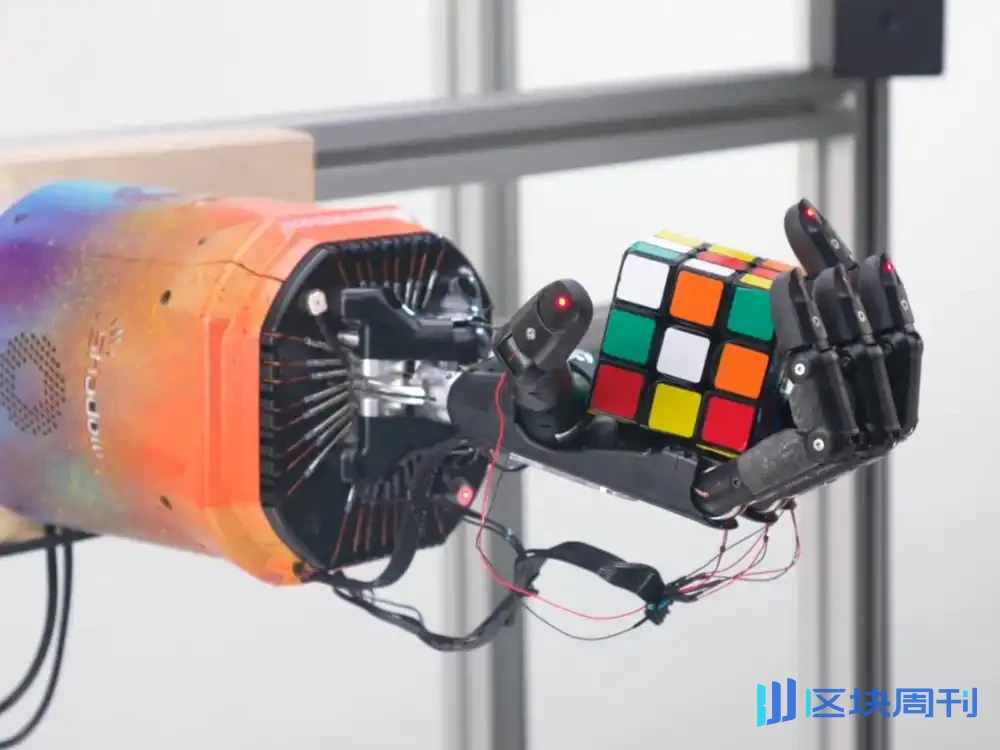
Zdjęcie | W 2019 roku OpenAI zaprezentowało wyniki badań nad sterowaniem ręką robota w celu rozwiązania kostki Rubika poprzez uczenie ze wzmocnieniem
W 2020 roku OpenAI zakończyło swoją pierwszą rundę niezależnych badań nad robotyką i przeniosło więcej uwagi na wielkoskalowe modele językowe. Ta ścieżka później zaowocowała ChatGPT.
W 2024 roku firma ponownie utworzyła zespół robotyki i nawiązała współpracę z firmą zajmującą się robotyką humanoidalną Figure w celu opracowania modeli AI. Współpraca zakończyła się w lutym 2025 roku, a Figure zwróciła się ku samodzielnie opracowanym modelom robotów, podczas gdy OpenAI kontynuowało rozszerzanie wewnętrznych prac badawczo-rozwojowych.
W styczniu tego roku Business Insider zbadał laboratorium zbierania danych robotycznych OpenAI w San Francisco. Budowa laboratorium rozpoczęła się w lutym 2025 roku i od tego czasu powiększyło się ponad czterokrotnie, a około 100 pracowników ds. zbierania danych pracuje w trzech zmianach.
Pracownicy używają kontrolerów teleoperacji GELLO wydrukowanych w 3D do obsługi ramion robotycznych Franka w celu wykonywania zadań takich jak składanie ubrań i wkładanie chleba do tostera. System rejestruje sceny i procesy operacyjne za pomocą kamer, gromadząc dane do trenowania modeli robotów.
Wczesne zadania w laboratorium były dość proste, w tym wkładanie gumowej kaczki do kubka, a dopiero później trudność operacji stopniowo wzrastała.
Raport wspomniał również o szczególe: chociaż w laboratorium znajdowało się urządzenie przypominające humanoidalnego robota, główna praca związana z gromadzeniem danych była nadal wykonywana za pomocą ramion robotycznych.
OpenAI planuje również zbudować drugie laboratorium w Richmond w Kalifornii.
Dla firm zajmujących się inteligencją ucieleśnioną gromadzenie danych jest znaczącym wydatkiem. Modele językowe mogą wykorzystywać dużą ilość tekstu i obrazów już dostępnych w internecie, podczas gdy roboty muszą uczyć się fizycznych operacji, takich jak chwytanie, kontakt i ruch. Ukończenie tego gromadzenia danych wymaga sprzętu, personelu, konserwacji i zarządzania na miejscu.
W tym czasie OpenAI budowało własny system produkcji danych, a skala rekrutacji również stopniowo się rozszerzała.
We wrześniu tego roku Business Insider policzył, że liczba ofert pracy OpenAI związanych z robotyką wzrosła z 11 w maju do 27, obejmując kierunki takie jak uczenie maszynowe, sterowanie robotami, inżynieria elektroniczna, siłowniki, firmware i gromadzenie danych, przy czym niektóre stanowiska oferowały wynagrodzenie podstawowe do 500 000 dolarów.
Według stanu na 14 listopada, sprawdzenie oficjalnej strony internetowej przez Phoenix Tech wykazało, że OpenAI nadal publicznie wymieniało wiele stanowisk inżynierskich związanych z robotyką.

Obraz | Według stanu na 14 listopada oficjalna strona internetowa OpenAI nadal rekrutowała na stanowiska związane z ucieleśnieniem, takie jak obliczenia pokładowe robotów, oprogramowanie sterujące, silniki i siłowniki
Wcześniej firma prowadziła również przygotowania łańcucha dostaw. W styczniu tego roku OpenAI opublikowało plan pozyskiwania amerykańskich dostawców produkcyjnych, wymieniając robotykę wraz z centrami danych i elektroniką użytkową w swoim układzie łańcucha dostaw sprzętu.
Zakres pozyskiwania obejmuje kluczowe komponenty, takie jak silniki, skrzynie biegów, reduktory i energoelektronika. Zgodnie z oryginalnym dokumentem OpenAI planuje wybrać dostawców w 2027 roku, ale nie ujawniło jeszcze kwoty odpowiednich umów zakupowych.
Oprócz prac badawczo-rozwojowych w zakresie inżynierii, ustalenia finansowania działalności robotycznej również weszły do dyskusji zarządczych.
W maju tego roku The Wall Street Journal ujawnił, że Sam Altman rozważał prowadzenie działalności robotycznej i sprzętu użytkowego niezależnie, umożliwiając odpowiednim firmom pozyskiwanie funduszy oddzielnie od zewnętrznych inwestorów.
Plan ostatecznie nie został zrealizowany. Jednym z powodów było to, że nawet gdyby działalność została wydzielona, odpowiednie aktywa oraz zysk i strata mogłyby nadal wymagać uwzględnienia w skonsolidowanych sprawozdaniach finansowych grupy OpenAI.
Te zapisy pokazują, że w ciągu ostatniego roku inwestycje OpenAI w dziedzinie robotyki obejmowały już gromadzenie danych, badania modeli, inżynierię sprzętu i przygotowania łańcucha dostaw.
Po potwierdzeniu restrukturyzacji 13 listopada OpenAI nie ogłosiło jeszcze konkretnych alokacji budżetu, personelu i mocy obliczeniowej, ani nie stwierdziło, czy laboratorium gromadzenia danych i projekty prototypów zostaną dostosowane.

Wang Xingxing mówi, że największym błędem ostatniej dekady było to, że nie wierzył wystarczająco w AI
OpenAI wyjaśniło Fortune tło techniczne tej zmiany. Na początku tego roku badacze firmy początkowo uważali, że wykorzystanie modeli generowania wideo, takich jak Sora, do uczenia się praw świata fizycznego było ważną drogą do rozwoju inteligencji robotów.
Jednak modele ogólne, takie jak GPT-6 Astra, wykazały następnie zdolność do bezpośredniego sterowania robotami. OpenAI zdecydowało się połączyć odpowiednich badaczy z zespołem ogólnych modeli podstawowych, umożliwiając badaniom nad robotyką korzystanie z najnowszych postępów w istniejących modelach.
Dwa wystąpienia założyciela Unitree Technology, Wanga Xingxinga, w ciągu ostatniego miesiąca również wpisują się w ten trend.
12 października podczas dyskusji panelowej na Shanghai Industrial Expo Wang Xingxing powiedział, że po wydaniu GPT-6 Unitree zintegrowało go już z różnymi robotami do wykonywania zadań, a rzeczywiste wyniki przekroczyły wcześniejsze oczekiwania.
Przyznał szczerze: „Największym błędem, jaki popełniłem w ciągu ostatniej dekady, jest to, że nie wierzyłem wystarczająco w AI”.

Zdjęcie | 22 października 2026 r. Wang Xingxing podzielił się postępami w zakresie ogólnych dużych modeli sterujących robotami na World Physical AI Conference. Źródło zdjęcia: The Paper
Wang Xingxing uważa, że modele AI wykazują wyraźny postęp niemal co jeden lub dwa miesiące. Jeśli GPT-7 będzie nadal dokonywać przełomów, techniczny punkt zwrotny dla ucieleśnionej inteligencji może nadejść w ciągu najbliższego roku lub dwóch lat.
22 października na World Physical AI Conference ponownie zademonstrował eksperyment, w którym robot Unitree użył GPT-6 do ukończenia obrazu. Przed robotem znajdowały się obraz referencyjny, biały papier, farba i czysta woda. Podniósł pędzel do malowania, zmieniał kolory w trakcie procesu, a także samodzielnie umył pędzel. Unitree zademonstrowało również zadania takie jak gra w szachy przez robota.
Wang Xingxing wielokrotnie podkreślał, że zespół nie przeprowadzał specjalistycznego treningu dla tych zadań ani nie pisał złożonych programów ruchu.
Sam robot nadal wymaga sterowania ruchem i systemów sprzętowych, ale model ogólny jest już w stanie organizować niektóre kroki operacyjne na podstawie obrazów i wymagań zadania.
Wcześniej wiele zadań robotów wymagało od deweloperów zbierania specjalistycznych demonstracji ruchu, a następnie trenowania odpowiednich polityk operacyjnych. Teraz modele ogólne mogą obsługiwać część pracy związanej z rozumieniem obrazu, rozumowaniem przestrzennym i planowaniem zadań.
Niedawno wydany przez Anthropic Claude Fable 5.2 również dostarczył danych eksperymentalnych.
9 listopada Anthropic zademonstrował proces, w którym Claude sterował ramieniem robota, aby ułożyć kostkę Rubika, odkręcić zakrętkę butelki i malować.
W benchmarku symulacyjnym RoboDojo Sim testy przeprowadzone wewnętrznie przez Anthropic wykazały, że Fable 5.2 osiągnął średni wskaźnik sukcesu na poziomie 64,9%, w porównaniu z 27,6% dla poprzedniej generacji Fable 5.1, podczas gdy GPT-6 Astra uzyskał 29,8% w tych samych ramach testowych.

Zdjęcie | Opublikowana przez Anthropic ocena symulacyjna RoboDojo Sim, w której Claude Fable 5.2 osiągnął wynik 64,9%. Źródło zdjęcia: Anthropic
Opublikowane w październiku badanie NVIDIA Astranomy bezpośrednio wykorzystało GPT-6 Astra do sterowania symulowanymi robotami.
W teście RoboLab-120 bezpośrednie podejście sterowania osiągnęło wskaźnik sukcesu zadania na poziomie 66,3%. Po tym, jak badacze dodali mechanizmy takie jak ciągłe rejestrowanie historii operacji i sprawdzanie wyników wykonania, podejście oparte na agentach osiągnęło 74,8%, więcej niż poprzedni najlepszy wyspecjalizowany model robotyczny w tym benchmarku, który uzyskał 51,0%.
Chociaż te eksperymenty wykorzystywały różne środowiska testowe, wszystkie wykazały postęp modeli ogólnych w manipulacji fizycznej.
Guanya Shi, badacz robotyki na Uniwersytecie Carnegie Mellon, powiedział w wywiadzie dla Fortune, że OpenAI może postrzegać robotykę jako aplikację niższego szczebla ogólnej inteligencji.
Dla OpenAI bezpośrednie wykorzystanie modeli ogólnych oznacza, że niektóre badania nad inteligencją robotów mogą współdzielić wyniki treningu modeli podstawowych. Zwrot z inwestycji w niezależne opracowanie zestawu podstawowych modeli robotycznych również wymaga ponownej oceny.
Jednak eksperyment NVIDIA ujawnił również inny problem: koszt obliczeniowy modeli ogólnych jest dość wysoki.
W badaniu Astranomy bezpośrednie podejście sterowania GPT-6 Astra zajmowało średnio 18,56 sekundy na wnioskowanie.
Chociaż podejście oparte na agentach poprawiło wskaźnik sukcesu, każdy udany epizod zadania zużywał średnio około 30,9 miliona tokenów, co odpowiada szacowanemu kosztowi API wynoszącemu 36,40 dolarów.
Te koszty pochodzą z testów symulacyjnych i nie można ich bezpośrednio traktować jako kosztów operacyjnych rzeczywistych robotów. Ale w rzeczywistych fabrykach im dłużej robot wykonuje zadanie, tym wyższy może być koszt jednostki produkcji.
Bardziej kłopotliwe jest opóźnienie. Środowisko symulacyjne może zostać wstrzymane podczas wnioskowania modelu, ale przenośniki taśmowe, urządzenia i przedmioty obrabiane w rzeczywistych fabrykach nie zatrzymają się i nie będą czekać ponad dziesięć sekund.
Roboty nadal potrzebują systemów, które reagują szybciej i mogą bezpośrednio kontrolować ruchy ciała. To jest również jeden z powodów, dla których inne firmy technologiczne kontynuują trenowanie wyspecjalizowanych modeli robotycznych.

Google, Nvidia i Unitree nadal trenują wyspecjalizowane modele
10 listopada Google DeepMind ogłosił eksperyment, w którym humanoidalny robot Apollo 2 pracował w fabryce Mercedesa.
Robot chwyta metalowe wsporniki z pojemników i umieszcza je w wyznaczonych kontenerach w kolejności produkcyjnej. Miejsca testów obejmowały fabryki Mercedesa w Sindelfingen w Niemczech i Kecskemét na Węgrzech. Google ogłosił, że wskaźnik sukcesu tego zadania sortowania części osiągnął 96%.

Obraz | Humanoidalny robot Apollo 2 przeprowadzający testy sortowania części w fabryce samochodów Mercedes-Benz, źródło obrazu: Google DeepMind
Podczas pracy dwa zestawy modeli wykonują swoje własne zadania.
Gemini Robotics ER odpowiada za zrozumienie procesu produkcyjnego i ocenę postępu zadania; Gemini Robotics 2.5, wytrenowany na ruchach robotów, odpowiada za rzeczywistą obsługę ramion i zręcznych dłoni. Google wykorzystał również Gemini 4 Argon do pomocy w budowaniu środowisk symulacyjnych i analizowaniu przypadków awarii.
Jeff Cardenas, dyrektor generalny Apptronik, powiedział, że Apollo 2 wykazał znaczną poprawę po kilku tygodniach treningu końcowego, a po przeniesieniu na linię produkcyjną Mercedesa spadek wydajności był stosunkowo niewielki.
To jest dowód koncepcji w ograniczonym scenariuszu, a wskaźnik awaryjności i koszt produkcji długoterminowej eksploatacji nie zostały jeszcze ujawnione. Ale Google już zademonstrował, jak ogólny model rozumowania i wyspecjalizowany model działań mogą współpracować, aby wykonywać zadania fabryczne.
GR00T 2 firmy Nvidia, wydany w listopadzie, koncentruje się na koszcie treningu po wejściu robotów w nowe scenariusze.

Obraz | GR00T 2 odczytuje najnowszy film wideo, instrukcje i stan robota, wykonuje odszumianie na przyszłych segmentach wideo i działań, wykonuje ten segment działań, a następnie powtarza ten proces
W 50 zadaniach, dla których docelowy robot nie był wcześniej trenowany, GR00T 2 osiągnął średni wskaźnik sukcesu zero-shot na poziomie 40%. Badacze dodali 5 operacji demonstracyjnych i mniej niż 3 minuty danych robota dla każdego zadania, a następnie dostroili model przez około 30 minut za pomocą pojedynczego RTX 5090, podnosząc wskaźnik sukcesu do 95%.
Gdy roboty trafiają do nowej fabryki, często muszą ponownie dostosować się do rozmieszczenia przedmiotów, kolejności chwytania i konkretnego sprzętu. Możliwość dostosowania do zadania za pomocą niewielkiej liczby demonstracji może zmniejszyć nakłady na zbieranie danych, debugowanie na miejscu i obecność inżynierów.
Ale roboty nadal muszą rozwiązywać błędy fizyczne w operacjach precyzyjnych.
5 listopada Wang Xingxing wspomniał na Forum Hongqiao podczas China International Import Expo, że obecne czołowe modele multimodalne mają już silne zdolności rozumienia i planowania, ale zadania takie jak wstawianie części wciąż mają tendencję do utykania na ostatnich kilku milimetrach.
Podnoszenie pudełka może tolerować pewne odchylenie pozycyjne, podczas gdy wstawianie złącza musi uwzględniać kąt, tarcie i siłę kontaktu. Niewielkie odchylenie w ruchu może uszkodzić obrabiany przedmiot.
Nvidia przeprowadziła uczenie ze wzmocnieniem na rzeczywistych maszynach dla tych zadań. W opublikowanych eksperymentach wytrenowany robot osiągnął 94% wskaźnika sukcesu w zadaniach wstawiania kabli i 96% w przypadku wstawiania ładowarki.
Unitree i AgiBot również kontynuują trenowanie własnych modeli robotów. Publicznie udostępniony UnifoLM-WLA-1.0 firmy Unitree wykorzystuje około 2500 godzin danych z rzeczywistych maszyn, podczas gdy AgiBot nadal inwestuje w dane operacyjne robotów i trening po wstępnym szkoleniu poprzez GO-3 Preview i Genie Evolver.
W typowym zadaniu precyzyjnego montażu ogólny model może zrozumieć wymagania operacyjne i zaplanować kolejność wykonania, podczas gdy wyspecjalizowany model działań musi nauczyć się, jak różne ramiona robotów zbliżają się do części, dostosowują pozycje i obsługują informacje zwrotne z kontaktu. Aby działać w sposób ciągły, potrzebny jest również podstawowy system sterowania do terminowego obsługiwania anomalii.
Taki podział pracy nie wymaga, aby każda firma trenowała od zera zestaw modeli bazowych odpowiedzialnych za rozumienie i planowanie. Firmy robotyczne mogą korzystać z zewnętrznych modeli, a następnie trenować zdolności działania dla własnych konstrukcji, zadań klientów i danych z miejsca.
Dla OpenAI włączenie badań nad robotyką do zespołu GPT jest właśnie wyborem rozwiązywania większej liczby problemów inteligencji robotów w ramach ogólnego systemu modeli. Zbudowane już zdolności zbierania danych i badań nad sprzętem można następnie wykorzystać do testowania efektów tych modeli na rzeczywistych robotach.
(Obraz nagłówkowy tego artykułu został wygenerowany przez AI)
Ten artykuł pochodzi z publicznego konta WeChat: Phoenix Tech , autor: Phoenix Tech, redaktor: Dong Yuqing, oryginalny tytuł: „Właśnie oferując 3,3 miliona juanów rocznej pensji, by podkupić talent, OpenAI nagle rozwiązuje swój zespół robotyki — czy branża wkrótce się zmieni!”





